
Finger and gripper systems
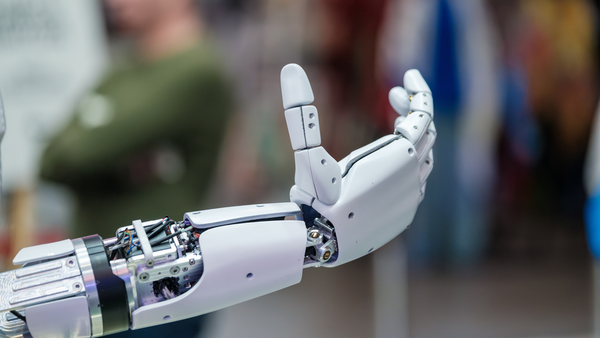
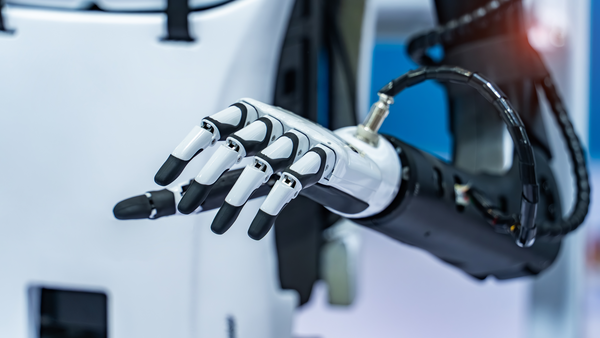
人形机器人对运动精度、动态性能和安装空间提出了极高的要求。SCHNEEBERGER 提供创新的解决方案,包括精确定位、紧凑型驱动系统和集成测量技术,从而实现智能运动。
人形机器人旨在以尽可能高的精度、协调性和效率模拟人类运动。无论是物体搬运、协助制造作业,还是执行复杂的服务任务,每一个动作都依赖于执行器、导向系统和位置反馈技术之间的无缝协作。
为了实现平稳、自然且可重复的运动,机器人关节必须在保证高精度的同时,实现紧凑尺寸和轻量化设计。同时,还需要在越来越有限的安装空间内集成更多功能,而不影响性能或可靠性。
SCHNEEBERGER 通过先进的运动技术满足这些要求,将导向、驱动和测量功能集成到紧凑、高性能的解决方案中,从而为新一代人形机器人系统实现精准的运动控制、优化的空间利用以及可靠的定位。
人形机器人技术的关键要求
• 高定位精度和重复精度
• 紧凑、轻量化的系统设计
• 平稳且协调的关节运动
• 为闭环控制提供可靠的位置反馈
• 在有限安装空间内高效集成多种功能
• 在动态运行条件下保持长期可靠性
人形机器人对运动精度、动态性能和安装空间提出了极高的要求。SCHNEEBERGER 提供创新的解决方案,包括精确定位、紧凑型驱动系统和集成测量技术,从而实现智能运动。

人形机器人需要高精度的位置反馈,以实现平稳、协调且高度可重复的运动。同时,关节和执行器内部的可用安装空间极为有限。因此,将多种功能集成到单个组件中是实现高效机器人设计的关键因素。
SCHNEEBERGER SAM 绝对测量系统将精密导向与绝对位置测量集成在一个紧凑型解决方案中。通过将测量技术直接集成到导向系统中,设计人员可以减少组件数量、简化装配并提高整个系统的性能。
人形机器人需要紧凑而强大的驱动解决方案,以实现精准、动态且高度可重复的运动。无论是在关节、夹持器还是直线驱动系统中,可用空间都十分有限,而对精度、可靠性和性能的要求却在不断提高。
HIPP 滚珠丝杠能够以极高的效率将旋转运动转换为高精度直线运动。其紧凑的设计、高承载能力和高定位精度,使其成为人形机器人应用的理想选择,尤其适用于每一毫米安装空间都至关重要的场合。
Discover how mineral casting can improve machine tool performance through exceptional vibration damping and dynamic stability. At IMTS 2026,…
Read article