Systèmes de doigts et de préhension
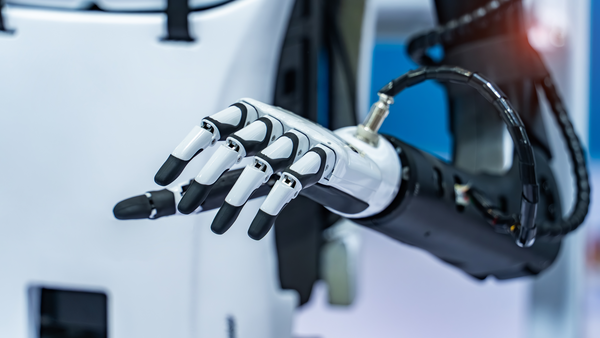
Les robots humanoïdes imposent les exigences les plus élevées en matière de précision des mouvements, de dynamique et d’espace d’installation. SCHNEEBERGER propose des solutions innovantes pour un positionnement précis, des systèmes d’entraînement compacts et une technologie de mesure intégrée permettant des mouvements intelligents.
Les robots humanoïdes sont conçus pour reproduire les mouvements humains avec le plus haut niveau possible de précision, de coordination et d’efficacité. Qu’il s’agisse de manipuler des objets, d’assister dans des environnements de production ou d’effectuer des tâches de service complexes, chaque mouvement repose sur l’interaction parfaite entre les actionneurs, les systèmes de guidage et les technologies de retour de position.
Pour obtenir des mouvements fluides, naturels et répétables, les articulations robotiques doivent combiner une grande précision avec des dimensions compactes et un faible poids. Parallèlement, un nombre croissant de fonctions doit être intégré dans des espaces d’installation toujours plus réduits, sans compromettre les performances ni la fiabilité.
SCHNEEBERGER répond à ces exigences grâce à des technologies de mouvement avancées qui combinent les fonctions de guidage, d’entraînement et de mesure dans des solutions compactes et performantes. Résultat : un contrôle précis du mouvement, une utilisation optimisée de l’espace et un positionnement fiable pour les systèmes robotiques humanoïdes de nouvelle génération.
Principales exigences de la robotique humanoïde
• Haute précision de positionnement et de répétabilité
• Conception de système compacte et légère
• Mouvements articulaires fluides et coordonnés
• Retour de position fiable pour un contrôle en boucle fermée
• Intégration efficace de plusieurs fonctions dans un espace d’installation limité
• Fiabilité à long terme dans des conditions de fonctionnement dynamiques
Téléchargez nos livres blancs et mémos techniques pour en savoir plus sur les dernières tendances et innovations dans la technologie de mouvement linéaire
Accéder aux livres blancs

Les robots humanoïdes imposent les exigences les plus élevées en matière de précision des mouvements, de dynamique et d’espace d’installation. SCHNEEBERGER propose des solutions innovantes pour un positionnement précis, des systèmes d’entraînement compacts et une technologie de mesure intégrée permettant des mouvements intelligents.

Les robots humanoïdes nécessitent un retour de position extrêmement précis pour effectuer des mouvements fluides, coordonnés et répétables. Parallèlement, l’espace disponible dans les articulations et les actionneurs est extrêmement limité. L’intégration de plusieurs fonctions dans un seul composant constitue donc un facteur clé pour une conception efficace des robots.
Le système de mesure absolue SAM de SCHNEEBERGER associe un guidage de précision et une mesure absolue de position dans une solution compacte. L’intégration directe de la technologie de mesure dans le système de guidage permet de réduire le nombre de composants, de simplifier l’assemblage et d’améliorer les performances globales du système.
Les robots humanoïdes nécessitent des solutions d’entraînement compactes et puissantes pour réaliser des mouvements précis, dynamiques et répétables. Qu’il s’agisse d’articulations, de préhenseurs ou de systèmes d’actionnement linéaire, l’espace disponible est limité, tandis que les exigences en matière de précision, de fiabilité et de performance ne cessent d’augmenter.
Les vis à billes HIPP convertissent le mouvement rotatif en mouvement linéaire de haute précision avec une efficacité exceptionnelle. Leur conception compacte, leur capacité de charge élevée et leur précision de positionnement en font un choix idéal pour les applications de robotique humanoïde où chaque millimètre d’espace compte.
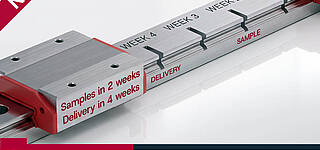
Ce problème appartient désormais au passé : les guidages miniatures SCHNEEBERGER MINIRAIL sont livrés en seulement 4 semaines. Les échantillons…
Dernières nouvelles
Discover how mineral casting can improve machine tool performance through exceptional vibration damping and dynamic stability. At IMTS 2026,…
Dernières nouvelles
Précision, fiabilité et expertise en ingénierie pour les Semi-conducteurs, les Solutions d'écran plat personnalisées, l'emballage avancé et d'autres…
Dernières nouvelles