
Finger and gripper systems
ヒューマノイドロボットには、動作精度、ダイナミクス、設置スペースにおいて極めて高い要件が求められます。SCHNEEBERGERは、高精度な位置決め、コンパクトな駆動システム、統合型計測技術の革新的なソリューションにより、インテリジェントな動作を実現します。
ヒューマノイドロボットは、人間の動きを可能な限り高い精度、協調性、効率性で再現するよう設計されています。物体のハンドリング、製造現場での支援、複雑なサービス作業の実行など、あらゆる動作はアクチュエータ、ガイドシステム、位置フィードバック技術のシームレスな連携によって実現されます。
滑らかで自然かつ再現性の高い動作を実現するには、ロボットの関節に高精度、コンパクトな寸法、軽量性を兼ね備える必要があります。同時に、性能や信頼性を損なうことなく、より小さな設置スペースに多くの機能を統合することが求められます。
SCHNEEBERGERは、ガイド、駆動、計測機能をコンパクトで高性能なソリューションに統合した先進的なモーション技術で、これらの要件に対応します。その結果、次世代ヒューマノイドロボットシステムに求められる高精度なモーション制御、設置スペースの最適化、信頼性の高い位置決めを実現します。
ヒューマノイドロボティクスにおける主な要件
• 高い位置決め精度と繰り返し精度
• コンパクトで軽量なシステム設計
• 滑らかで協調した関節動作
• クローズドループ制御のための信頼性の高い位置フィードバック
• 限られた設置スペースへの複数機能の効率的な統合
• 動的な運転条件下での長期的な信頼性
ヒューマノイドロボットには、動作精度、ダイナミクス、設置スペースにおいて極めて高い要件が求められます。SCHNEEBERGERは、高精度な位置決め、コンパクトな駆動システム、統合型計測技術の革新的なソリューションにより、インテリジェントな動作を実現します。

ヒューマノイドロボットが滑らかで協調性があり、再現性の高い動作を実現するには、高精度な位置フィードバックが必要です。同時に、関節やアクチュエータ内部の設置スペースは非常に限られています。そのため、複数の機能を1つのコンポーネントに統合することが、効率的なロボット設計の重要な要素となります。
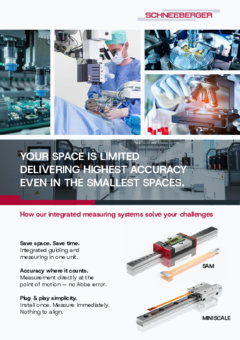
SCHNEEBERGER SAM アブソリュート測定システムは、高精度ガイドと絶対位置測定をコンパクトなソリューションに統合しています。計測技術をガイドシステムに直接統合することで、部品点数の削減、組立の簡素化、システム全体の性能向上が可能になります。
ヒューマノイドロボットが高精度でダイナミックかつ再現性の高い動作を実現するには、コンパクトでありながら高性能な駆動ソリューションが必要です。関節、グリッパー、リニアアクチュエーションシステムのいずれにおいても、利用可能なスペースは限られている一方で、精度、信頼性、性能に対する要求は高まり続けています。
HIPP ボールねじは、回転運動を非常に高い効率で高精度な直線運動に変換します。コンパクトな設計、高い負荷容量、優れた位置決め精度により、わずかなスペースも重要となるヒューマノイドロボティクス用途に最適です。
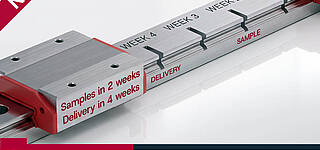
その問題を解決します。SCHNEEBERGER MINIRAILミニチュアガイドウェイをわずか4週間でお届けします。テスト用サンプルは2週間でご用意します。
Read article
Discover how mineral casting can improve machine tool performance through exceptional vibration damping and dynamic stability. At IMTS 2026,…
Read article
半導体、フラットパネルディスプレイ、先端パッケージングをはじめとするイノベーション主導型産業に、精度、信頼性、そして高度なエンジニアリング技術を提供します。
Read article