
Finger and gripper systems
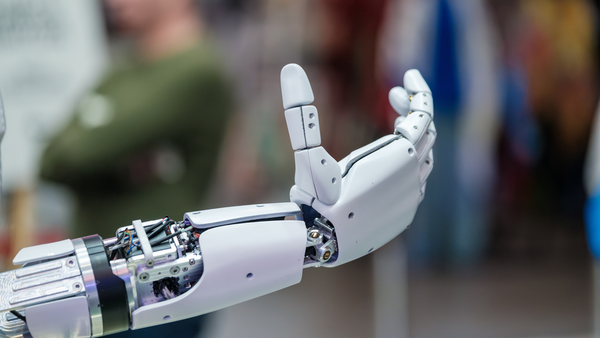
휴머노이드 로봇은 동작 정밀도, 동적 성능 및 설치 공간 측면에서 매우 높은 요구사항을 충족해야 합니다. SCHNEEBERGER는 정밀 포지셔닝, 컴팩트한 구동 시스템 및 통합 측정 기술을 위한 혁신적인 솔루션을 제공하여 지능형 모션을 구현합니다.
휴머노이드 로봇은 인간의 움직임을 최고 수준의 정밀도, 협응성 및 효율성으로 구현하도록 설계됩니다. 물체를 다루거나 제조 환경에서 작업을 지원하거나 복잡한 서비스 작업을 수행하는 경우에도 모든 움직임은 액추에이터, 가이드 시스템 및 위치 피드백 기술의 원활한 상호작용에 달려 있습니다.
부드럽고 자연스러우며 반복 가능한 움직임을 구현하기 위해 로봇 관절은 높은 정확도와 컴팩트한 크기, 낮은 중량을 동시에 충족해야 합니다. 동시에 성능이나 신뢰성을 저하시키지 않으면서 더 작은 설치 공간에 더 많은 기능을 통합해야 합니다.
SCHNEEBERGER는 가이드, 구동 및 측정 기능을 컴팩트한 고성능 솔루션에 결합한 첨단 모션 기술을 통해 이러한 요구사항을 지원합니다. 이를 통해 차세대 휴머노이드 로봇 시스템을 위한 정밀한 모션 제어, 최적화된 공간 활용 및 신뢰성 높은 포지셔닝을 구현할 수 있습니다.
휴머노이드 로보틱스의 주요 요구사항
• 높은 위치 결정 및 반복 정밀도
• 컴팩트하고 경량화된 시스템 설계
• 부드럽고 조화로운 관절 움직임
• 폐쇄 루프 제어를 위한 신뢰성 높은 위치 피드백
• 제한된 설치 공간에 여러 기능을 효율적으로 통합
• 동적 작동 조건에서의 장기적인 신뢰성
휴머노이드 로봇은 동작 정밀도, 동적 성능 및 설치 공간 측면에서 매우 높은 요구사항을 충족해야 합니다. SCHNEEBERGER는 정밀 포지셔닝, 컴팩트한 구동 시스템 및 통합 측정 기술을 위한 혁신적인 솔루션을 제공하여 지능형 모션을 구현합니다

휴머노이드 로봇이 부드럽고 조화로우며 반복 가능한 움직임을 수행하려면 매우 정확한 위치 피드백이 필요합니다. 동시에 관절과 액추에이터 내부의 설치 공간은 매우 제한적입니다. 따라서 여러 기능을 하나의 컴포넌트에 통합하는 것은 효율적인 로봇 설계의 핵심 요소입니다.
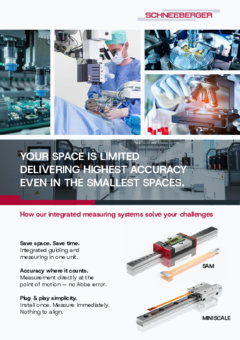
SCHNEEBERGER SAM 절대 측정 시스템은 정밀 가이드와 절대 위치 측정을 하나의 컴팩트한 솔루션에 결합합니다. 측정 기술을 가이드 시스템에 직접 통합함으로써 부품 수를 줄이고 조립을 단순화하며 전체 시스템 성능을 향상시킬 수 있습니다.
휴머노이드 로봇은 정밀하고 역동적이며 반복 가능한 움직임을 구현하기 위해 컴팩트하면서도 강력한 구동 솔루션이 필요합니다. 관절, 그리퍼 또는 리니어 구동 시스템에서 사용할 수 있는 공간은 제한적인 반면, 정확도, 신뢰성 및 성능에 대한 요구는 지속적으로 증가하고 있습니다.
HIPP 볼 스크류는 회전 운동을 매우 효율적으로 고정밀 직선 운동으로 변환합니다. 컴팩트한 설계, 높은 부하 용량 및 위치 결정 정밀도를 갖추어 모든 밀리미터의 공간이 중요한 휴머노이드 로보틱스 애플리케이션에 이상적인 선택입니다.
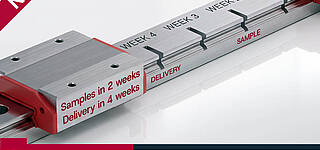
이제 더 이상 기다릴 필요가 없습니다. SCHNEEBERGER MINIRAIL 미니어처 가이드웨이를 단 4주 만에 공급합니다. 테스트용 샘플은 2주 만에 제공됩니다.
Read article
Discover how mineral casting can improve machine tool performance through exceptional vibration damping and dynamic stability. At IMTS 2026,…
Read article