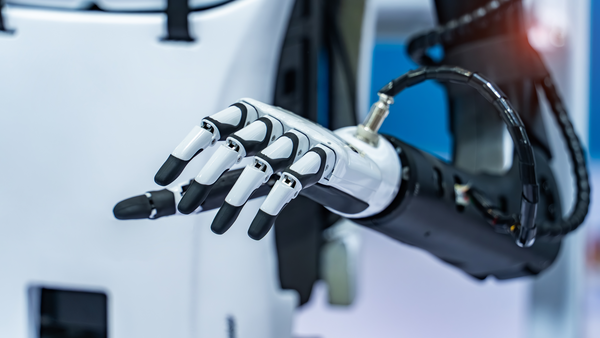
Finger and gripper systems
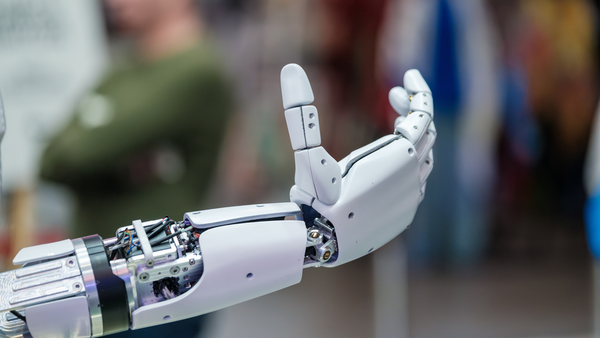
Гуманоидные роботы предъявляют высочайшие требования к точности движений, динамике и монтажному пространству. SCHNEEBERGER предлагает инновационные решения для точного позиционирования, компактные приводные системы и интегрированные измерительные технологии, обеспечивающие интеллектуальное движение.
Гуманоидные роботы предназначены для воспроизведения движений человека с максимально возможной точностью, координацией и эффективностью. Будь то работа с объектами, помощь в производственной среде или выполнение сложных сервисных задач, каждое движение зависит от слаженного взаимодействия приводов, направляющих систем и технологий обратной связи по положению.
Для обеспечения плавных, естественных и повторяемых движений роботизированные суставы должны сочетать высокую точность с компактными размерами и малым весом. Одновременно все больше функций необходимо интегрировать в ограниченное монтажное пространство без ущерба для производительности и надежности.
SCHNEEBERGER отвечает этим требованиям с помощью передовых технологий движения, объединяющих функции направления, привода и измерения в компактных высокопроизводительных решениях. Результат: точное управление движением, оптимальное использование пространства и надежное позиционирование для гуманоидных робототехнических систем нового поколения.
Ключевые требования в гуманоидной робототехнике
• Высокая точность позиционирования и повторяемость
• Компактная и легкая конструкция системы
• Плавные и скоординированные движения суставов
• Надежная обратная связь по положению для замкнутого регулирования
• Эффективная интеграция нескольких функций в ограниченном монтажном пространстве
• Долговременная надежность в динамических условиях эксплуатации
Скачайте наши белые книги и технические меморандумы, чтобы узнать больше о последних тенденциях и инновациях в области линейных технологий
Перейти к белым книгам

Гуманоидные роботы предъявляют высочайшие требования к точности движений, динамике и монтажному пространству. SCHNEEBERGER предлагает инновационные решения для точного позиционирования, компактные приводные системы и интегрированные измерительные технологии, обеспечивающие интеллектуальное движение.

Гуманоидным роботам требуется высокоточная обратная связь по положению для выполнения плавных, скоординированных и повторяемых движений. При этом доступное пространство внутри суставов и приводов крайне ограничено. Поэтому интеграция нескольких функций в одном компоненте является ключевым фактором эффективной конструкции робота.
Система абсолютных измерений SCHNEEBERGER SAM объединяет прецизионное направление и абсолютное измерение положения в компактном решении. Интеграция измерительной технологии непосредственно в направляющую систему позволяет сократить количество компонентов, упростить сборку и повысить общую производительность системы.
Гуманоидным роботам необходимы компактные и одновременно мощные приводные решения для обеспечения точных, динамичных и повторяемых движений. Будь то суставы, захваты или системы линейного привода, доступное пространство ограничено, в то время как требования к точности, надежности и производительности продолжают расти.
Шарико-винтовые передачи HIPP преобразуют вращательное движение в высокоточное линейное движение с исключительно высокой эффективностью. Компактная конструкция, высокая нагрузочная способность и точность позиционирования делают их идеальным выбором для гуманоидной робототехники, где важен каждый миллиметр пространства.
Теперь эта проблема решена: миниатюрные направляющие SCHNEEBERGER MINIRAIL поставляются всего за 4 недели. Образцы для испытаний доступны уже через 2…
Read article
Discover how mineral casting can improve machine tool performance through exceptional vibration damping and dynamic stability. At IMTS 2026,…
Read article
Точность, надёжность и инженерная компетентность для производства полупроводников, плоских дисплеев, современной корпусировки и других инновационно…
Read article